روبوت يرمي الكرة بسرعة 111 كيلومترًا في الساعة ويلتقطها.. ويجاري البشر في لعبة البيسبول
روبوت يلتقط كرة بسرعة 66 كيلومترًا في الساعة ويخوض مباراة مع إنسان

نجح فريق من الباحثين في تطوير روبوت يستطيع رمي الكرات والتقاطها وضربها، بل ومواصلة لعبة تمرير الكرة مع إنسان، في خطوة تعزز إمكانات الروبوتات في التعامل مع الأجسام المتحركة بسرعة، وهي مهمة ظلت تمثل تحديًا أمام كثير من الأذرع الروبوتية التقليدية.
ويتميز الروبوت الجديد، الذي يحمل اسم «أثينا زيرو» (AthenaZero)، بأذرع خفيفة نسبيًا صُممت لتقليل المقاومة الميكانيكية عند ملامسة الأجسام، بما يسمح لها بالاستجابة لحركة الكرة في توقيت أقرب إلى حركة الذراع البشرية.
وقاد أندرو مورجان الفريق الذي طور الروبوت في معهد أبحاث الروبوتات (RAI Institute) بمدينة كامبريدج في ولاية ماساتشوستس الأمريكية.
ونُشرت الدراسة في مجلة Science Robotics العلمية، وخلال التجارب، تمكن الروبوت من رمي كرة تنس بسرعة بلغت نحو 111 كيلومترًا في الساعة، والتقاط كرة بيسبول وصلت سرعتها إلى نحو 66 كيلومترًا في الساعة، كما نجح في ضرب 27 كرة من أصل 33 محاولة في اختبار لضرب الكرات الموجهة إليه.


ومع ذلك، أُجريت التجارب في المختبر باستخدام نسختين من الروبوت، وعلى مسافة قصيرة نسبيًا مقارنة بملعب البيسبول، لذلك لا تعني النتائج أن الروبوت أصبح قادرًا على مجاراة الإنسان في جميع المهارات الحركية أو ظروف الاستخدام الواقعية.
لماذا تواجه الأذرع الروبوتية صعوبة في التقاط الكرة؟
تتميز الأذرع الروبوتية التقليدية بالدقة في تثبيت الأشياء وتحريكها إلى مواقع محددة، لكنها قد تواجه صعوبة في التعامل مع أجسام تتحرك بسرعة، مثل الكرة التي تصل إلى اليد قبل أن تتمكن الأصابع من الانغلاق حولها.
وترتبط المشكلة جزئيًا بأن كثيرًا من الأذرع الروبوتية تعتمد على أنظمة تروس عالية النسبة، تمنح المحركات قوة ودقة في الحركة، لكنها تزيد أيضًا من الكتلة الفعالة التي يشعر بها الجسم عند ملامسة الذراع.
وتُعرف هذه الخاصية باسم «الكتلة الفعالة»، وهي تعبر عن مقدار المقاومة التي يبديها النظام الميكانيكي عند تعرضه لقوة خارجية. وكلما ارتفعت هذه المقاومة، زادت صعوبة إزاحة الذراع بسرعة عند اصطدامها بجسم متحرك.
ويوضح الباحثون، أن نسبة التروس في بعض الأنظمة التقليدية قد تصل إلى 80 دورة للمحرك مقابل دورة واحدة للمفصل، ومع ارتفاع نسبة التروس، يمكن أن تبدو الكتلة التي يشعر بها الجسم عند نقطة التلامس أكبر بكثير من الكتلة الفعلية للأجزاء المتحركة.
وبحسب حسابات الفريق، تبلغ الكتلة الفعالة لأذرع «أثينا زيرو» نحو عُشر نظيرتها في الأذرع الروبوتية التعاونية التقليدية، وهو ما يساعدها على الاستجابة بصورة أكثر مرونة عند اصطدام الكرة باليد.
محركات أقرب إلى الجذع وأذرع أخف وزنًا
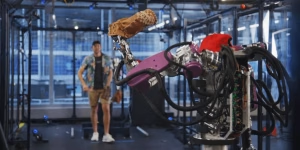
يبلغ ارتفاع «أثينا زيرو» نحو 1.6 متر، ويضم جذعًا قابلًا للالتواء وذراعين ويدين تحتوي كل منهما على ثلاثة أصابع، لكنه ليس روبوتًا بشري الشكل كاملًا، إذ لا يمتلك ساقين ويستند إلى قاعدة ثابتة.
ولخفض الوزن عند أطراف الذراعين، وضع الفريق محركات كبيرة ذات نسب تروس منخفضة نسبيًا، تبلغ في معظمها خمس دورات للمحرك مقابل دورة واحدة للمفصل.
أما المحركات المسؤولة عن إغلاق الأصابع، فقد وُضعت داخل الجذع، وتنقل الحركة إلى اليدين عبر أوتار وكابلات يبلغ طولها نحو 1.8 متر، وتضم راحة اليد وأطراف الأصابع مستشعرات ضغط تمنح الروبوت القدرة على استشعار التلامس.
وتبلغ كتلة الأجزاء الواقعة بعد الكتف نحو 6 كيلوجرامات، مقارنة بنحو 4.5 كيلوجرام للذراع البشرية الواحدة، بينما تبلغ كتلة ذراع البحث الروبوتية «فرانكا ريسيرش 3» (Franka Research 3) نحو 11 كيلوجرامًا.
ولا يعتمد التصميم على خفض الوزن وحده، بل يسعى إلى تقليل المقاومة الميكانيكية التي تواجه الحركة السريعة، مع الاحتفاظ بقدرة الروبوت على التحكم في الذراعين واليدين.
اختبار التصادم يكشف فرقًا في القوة
لاختبار حساباتهم، استخدم الباحثون بندولًا كتلته كيلوجرام واحد، ووجهوه نحو معصم «أثينا زيرو» وذراع «فرانكا»، وكرروا التجربة خمس مرات لكل منهما.
عندما اصطدم البندول بذراع «أثينا زيرو»، تحركت الذراع تحت تأثير الضربة، واستمر البندول في التقدم، أما ذراع «فرانكا» فتحركت بدرجة أقل، وارتد البندول عنها.
وسجل الفريق قوة قصوى بلغت نحو 124 نيوتن في حالة «أثينا زيرو»، مقابل 208 نيوتن في حالة «فرانكا»، وتدعم هذه النتيجة فكرة أن تقليل الكتلة الفعالة يجعل الذراع أكثر مرونة عند الاصطدام، بدلًا من مقاومتها للحركة بصورة أكبر.
وتكتسب هذه الخاصية أهمية في المهام التي تتطلب التقاط أجسام متحركة، لأن نجاح الروبوت لا يعتمد على الوصول إلى موقع الكرة فحسب، بل أيضًا على كيفية تفاعل اليد معها لحظة التلامس.
رمي الكرة بسرعة 111 كيلومترًا في الساعة
اختبر الفريق ثلاث مهارات رئيسية: الرمي والالتقاط وضرب الكرة، باستخدام روبوتين متطابقين تفصل بينهما مسافة تبلغ نحو 7.3 متر.
وفي اختبار الرمي بذراع واحدة، أطلق «أثينا زيرو» كرة تنس بسرعة وصلت إلى نحو 30.8 متر في الثانية، أي قرابة 111 كيلومترًا في الساعة.
وذكر الباحثون أن هذه السرعة تُعد، بحسب علمهم، الأعلى التي حققها روبوت مصمم وفق بنية حركية قريبة من الذراع البشرية.
لكن السرعة الأعلى لم تكن بالضرورة الأكثر دقة؛ إذ كانت الكرة تنزلق أحيانًا من اليد قبل اللحظة المناسبة لإطلاقها، لذلك لجأ الفريق إلى إبطاء الرميات التي تستخدم الذراعين معًا لتحسين التحكم.
وفي إحدى التجارب، هبطت كرة بيسبول داخل مربع يبلغ طول ضلعه نحو 25 سنتيمترًا، بسرعة تقارب 77 كيلومترًا في الساعة.
وتشير النتائج إلى أن الروبوت يستطيع الجمع بين السرعة والتحكم بدرجة ملحوظة، رغم أن تحقيق دقة ثابتة في جميع المحاولات لا يزال تحديًا تقنيًا.
التقاط الكرة بسرعة 66 كيلومترًا في الساعة
كان الالتقاط أكثر تعقيدًا من الرمي. فقد تمكن الروبوت من التقاط الكرات بصورة موثوقة عند سرعات تصل إلى نحو 48 كيلومترًا في الساعة، كما نجح في التقاط كرة بيسبول بسرعة بلغت نحو 66 كيلومترًا في الساعة، بزمن استجابة قدره 0.4 ثانية.
لكن الكرة كانت ترتد أحيانًا من راحة اليد قبل أن تتمكن الأصابع من الانغلاق حولها، وهذا يعني أن الروبوت استطاع الاستجابة لحركة الكرة في الوقت المناسب، لكن امتصاص الصدمة وإحكام القبضة ظلا عاملين يحدان من نجاح الالتقاط عند السرعات الأعلى.
وللمقارنة، يبلغ البعد بين الرامي ولوحة الضرب في البيسبول نحو 18.4 متر.
وحسب حسابات الفريق، فإن زمن استجابة يبلغ 0.4 ثانية عبر هذه المسافة يتوافق مع محاولة التقاط كرة تُرمى بسرعة تصل إلى نحو 164 كيلومترًا في الساعة.
غير أن هذه المقارنة حسابية، ولا تعني أن الروبوت أثبت قدرته على التقاط رميات بهذه السرعة في تجربة فعلية؛ فالاختبارات المنشورة أُجريت على مسافة أقصر بكثير.
ضرب الكرة يتطلب توقيتًا بالغ الدقة
كان ضرب الكرة من أكثر الاختبارات تطلبًا، لأن تأخر حركة المضرب أو تقدمها بنحو ملي ثانيتين قد يؤدي إلى تفويت الكرة.
ولم يعتمد الروبوت على تكرار حركة واحدة محفوظة، بل عدّل توقيت الضربة وفق الموضع الذي توقع أن تعبر عنده الكرة منطقة الضرب. وإذا حسب أن الكرة ستتجه خارج المنطقة، امتنع عن الضرب.
وفي مواجهة كرات تنس أطلقها الروبوت الآخر بسرعة تقارب 48 كيلومترًا في الساعة، نجح «أثينا زيرو» في ضرب 27 كرة من أصل 33 محاولة.
وتوضح هذه النتيجة أهمية الجمع بين الاستشعار والتنبؤ الحركي والتحكم في الحركة، إذ يتعين على النظام تقدير مسار الكرة ثم ضبط حركة الذراع في نافذة زمنية ضيقة للغاية.
لعبة تمرير الكرة مع إنسان
لم تقتصر التجارب على الاختبارات المنفصلة، بل لعب الروبوتان لعبة تمرير الكرة ذهابًا وإيابًا، وتمكنا من تبادلها حتى ثماني مرات متتالية.
وكانت بعض الإخفاقات تبدأ عندما لا تلتقط اليد الكرة في منتصف القفاز، ما يؤدي إلى انحراف الرمية التالية عن المسار المطلوب.
وعندما شارك إنسان في الطرف الآخر، استمرت اللعبة حتى 12 رمية. كما أجرى شخص تدريبات لضرب الكرات أمام الروبوت، وكانت نسبة نجاح الروبوت في الضرب قريبة من النسبة التي حققها عندما واجه النسخة المطابقة له.
وتُظهر هذه التجارب، أن التصميم الجديد لا يقتصر على تنفيذ حركة ميكانيكية منفردة، بل يمكنه المشاركة في تفاعل حركي متكرر يتطلب استقبال الكرة وإعادتها وتعديل الحركة بناءً على نتائج كل محاولة.
قيود تقنية لا تزال بحاجة إلى حلول
رغم الأداء الذي حققه الروبوت، لا يزال يعاني قيودًا، خصوصًا عند الحاجة إلى تثبيت الذراع تحت حمل مستمر، إذ ترتفع حرارة المحركات أثناء التحميل الثابت، وتضبط أنظمة الحماية البرمجية لإيقاف التشغيل عند تجاوز 80 درجة مئوية.
ونتيجة لذلك، لا يستطيع الروبوت حمل أكثر من نحو كيلوجرامين عند مد الذراع بالكامل لفترة طويلة.
كما أن دقته في تثبيت الأجسام ليست مماثلة لدقة الأذرع الصناعية التقليدية.
فعند حمل وزن يبلغ نحو 1.8 كيلوجرام، انتهى موضع اليد على مسافة متوسطة تقارب 12 مليمترًا من الهدف المحدد.
وأسهمت وحدات التحكم التجارية المستخدمة في المحركات في الحد من أداء الرمي، بينما قللت الكابلات الطويلة التي تحرك الأصابع من قوة القبضة.
ومُوّل العمل من مجموعة هيونداي موتور، كما يمتلك أربعة من مؤلفي الدراسة براءات اختراع تتعلق بالتحكم في الروبوتات أو تصميم آلياتها.
ويؤكد الباحثون أن لعبة البيسبول كانت اختبارًا لقدرات الروبوت وليست الغاية النهائية من تطويره.
فلم تختبر الدراسة بعد قدرته على التعامل مع الأشياء اليومية التي تختلف في الشكل والوزن وطبيعة القبضة المطلوبة، وقد لا تكون خصائصها معروفة مسبقًا للنظام.
وتفتح النتائج مجالًا لتطوير روبوتات أكثر قدرة على التعامل الديناميكي مع الأجسام، عبر الجمع بين خفة الحركة والاستشعار والتحكم السريع.
لكنها تمثل خطوة أولى في هذا الاتجاه، وليست دليلًا على أن الروبوتات أصبحت تضاهي البشر في جميع المهارات الحركية أو في البيئات الواقعية المتنوعة.